王煜教授在卡内基梅隆大学跟Matthew Mason读博那会儿,实验室里没几台像样的灵巧手,大家却天天盯着‘怎么让机器人真正摸懂一个苹果’——不是看它长什么样,而是捏下去时果皮微弹的反馈、指尖滑动时的摩擦变化、快掉时那一毫秒的力道修正。这话听着玄,可40年后,他带出来的戴盟团队真把这‘摸’字做成了底层逻辑。不是加个触觉传感器就完事,而是让触觉从输入信号变成决策起点:Daimon-TWM模型里,每一个动作推演都锚定在实时触觉流上,就像人闭着眼也能拧开瓶盖,靠的不是记忆位置,是手心里那点‘知道’。
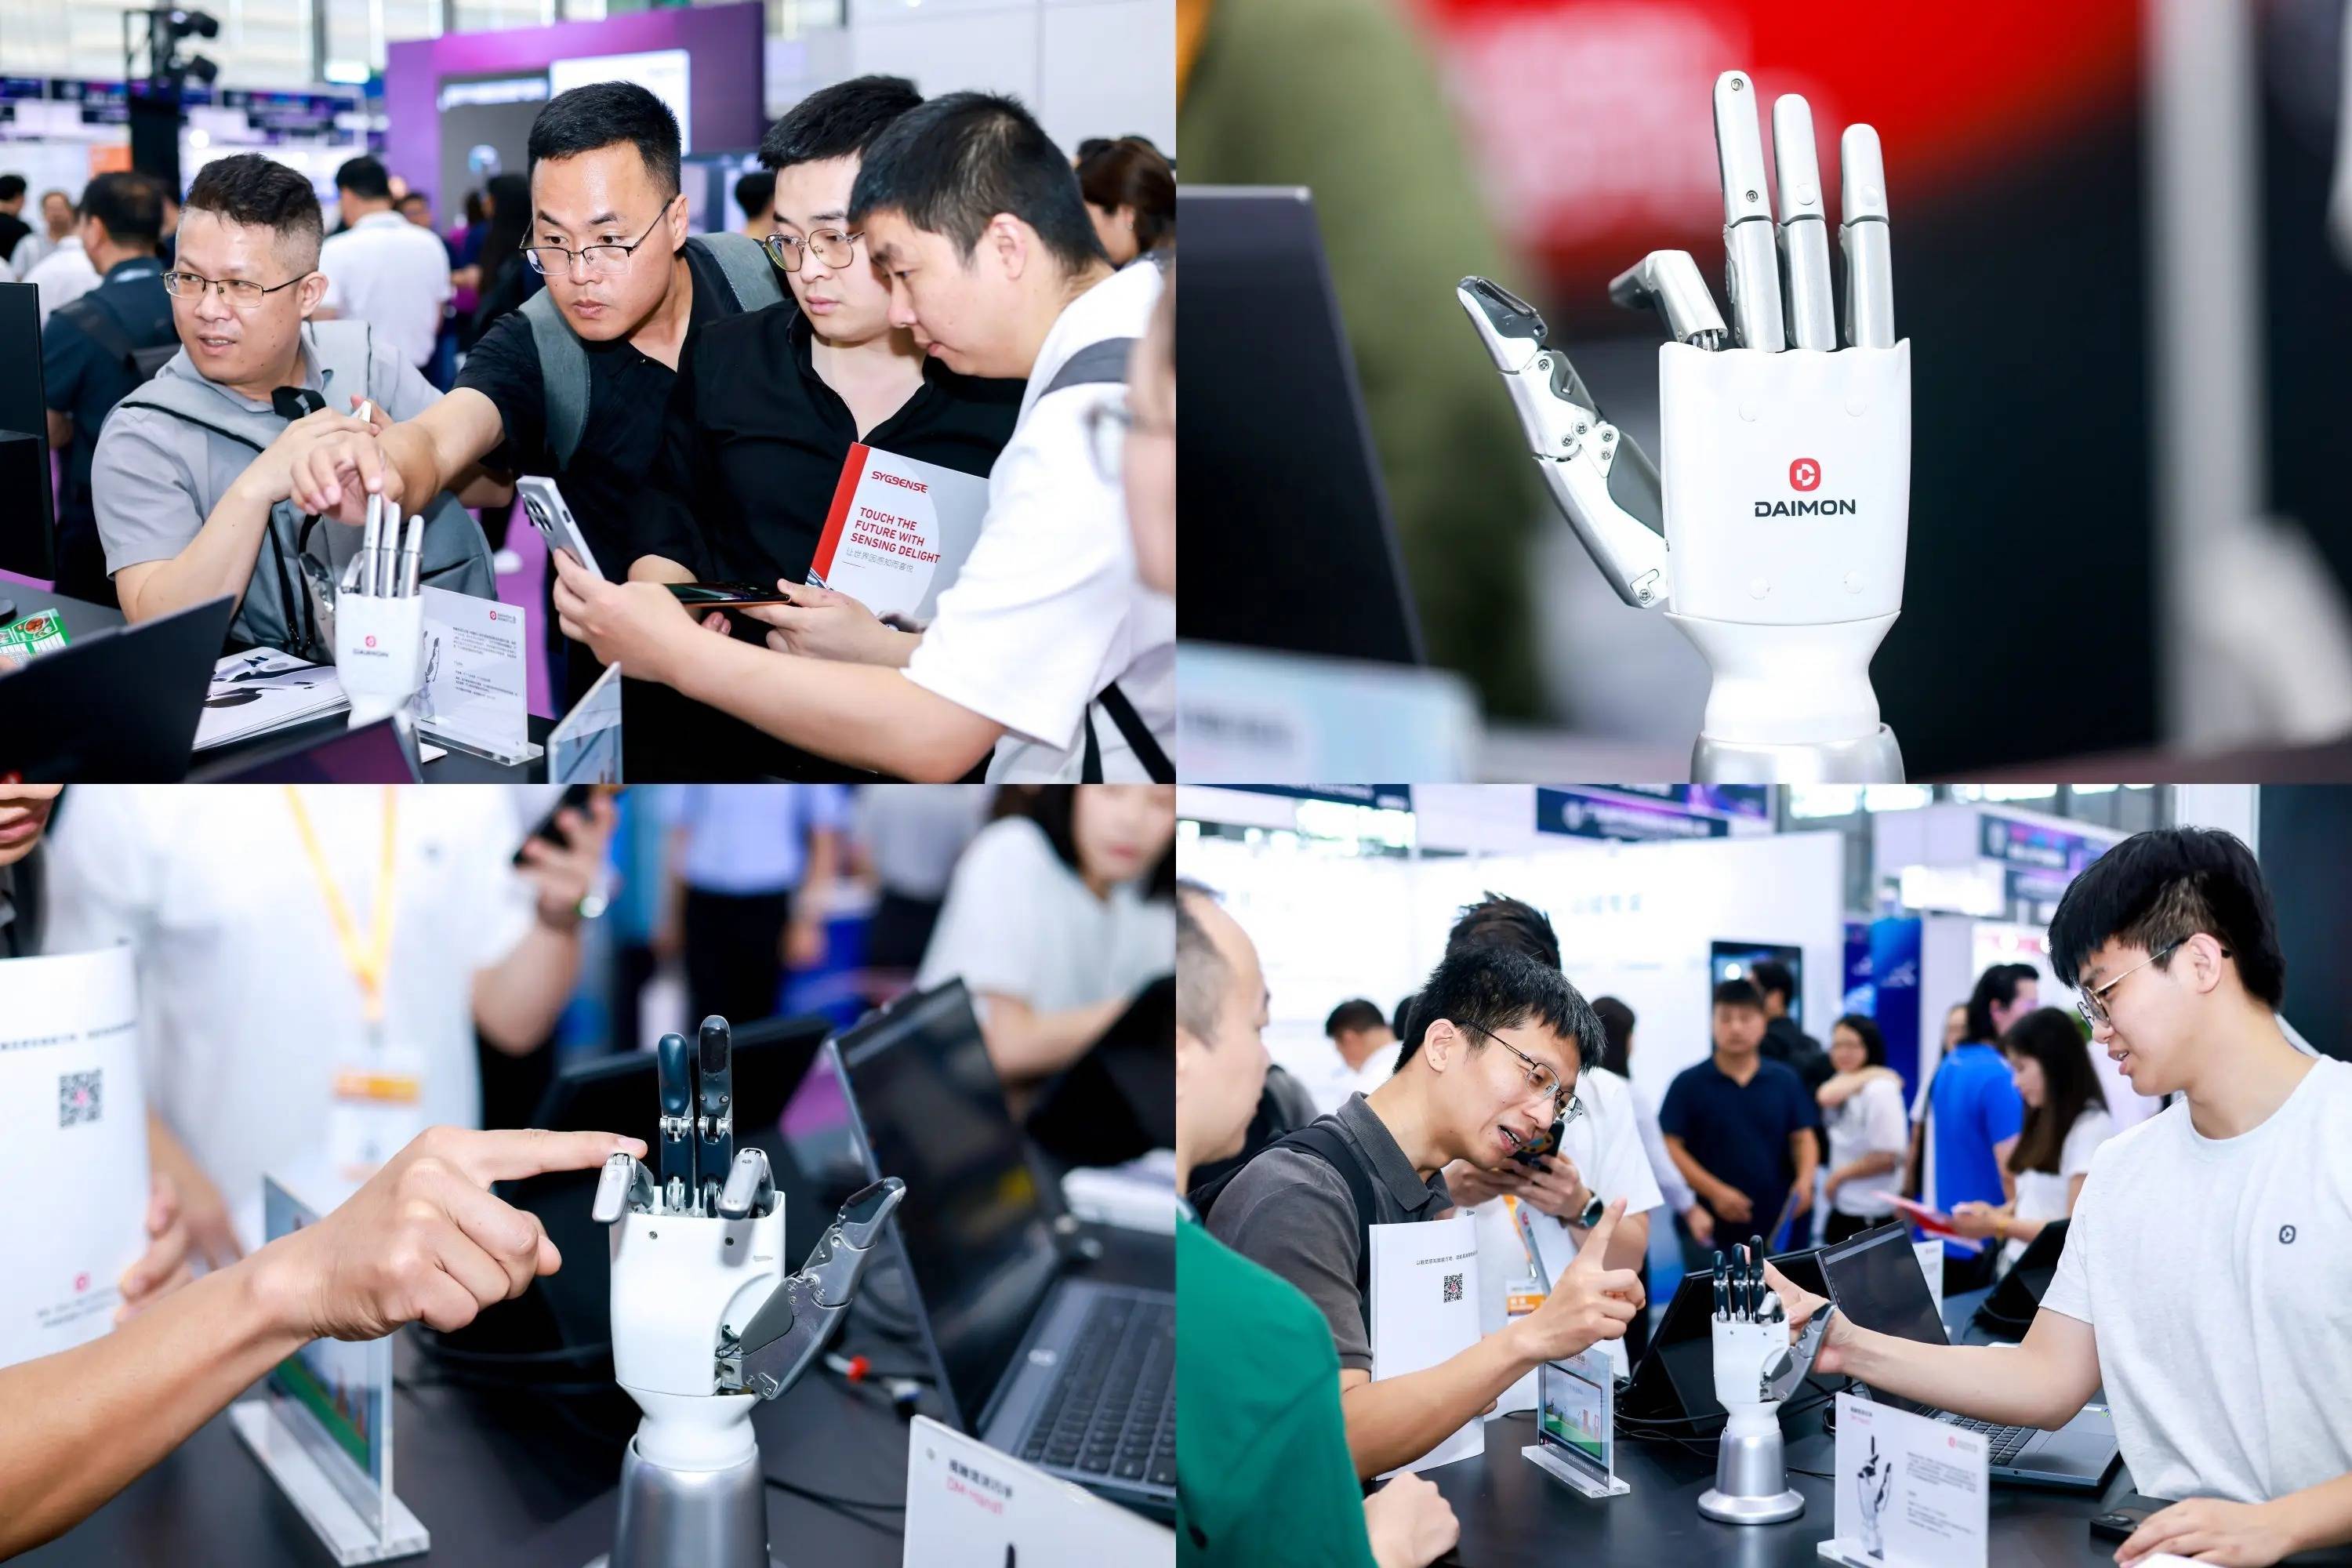
深圳宝安的腾讯岛社区,一台戴盟机器人正蹲在老年活动中心教阿姨们用智能药盒。它没在炫技翻跟头,而是在药格卡顿半毫米时自动微调指尖压力;旁边产线上的法雷奥灯塔工厂,同款模型正同步调试车灯装配——螺丝拧紧力矩偏差0.3N·m,系统立刻回溯前3帧触觉波形重规划扭矩曲线。这不是实验室里的单点突破,是把‘物理交互脑’塞进产线、社区、家庭的真实毛细血管里跑出来的结果。宝安区开放500多个场景不搞盆景式演示,数据回流进‘具宝盆’中试平台,软硬缝合不是口号,是每天多攒1700条扰动工况下的触觉-动作闭环样本。
李飞飞团队的T-Rex厉害在哪?它首次给触觉配了独立专家通道。但戴盟更进一步:不只让触觉‘说话’,还让它当‘主考官’——物理世界的所有突发变量,都得先过触觉这一关才许进决策层。64%的平均成功率听着不算爆炸,可位姿调整类任务稳在80%以上,扰动环境下比竞品高十倍。这数字背后,是王煜和段江哗师徒俩十年磨一剑的‘反直觉’坚持:宁可慢一点,也要让机器人先学会‘怕摔’‘怕滑’‘怕拧过劲’。灵巧不是手有多快,是脑子懂分寸。
这种“分寸感”不是调参数调出来的,是摔了上千次模型、压坏过三百多个药盒卡扣、在法雷奥产线上被流水线震动“晃晕”过二十多次才长出来的。戴盟团队没用仿真器刷数据,他们真把机器人拉进菜市场练剥虾壳——虾壳薄厚不均、尾部带刺、湿滑易脱手,触觉模型得实时区分“壳裂了”和“肉扯断了”的毫秒级力差;也蹲在社区卫生站看护工换尿布,学怎么在老人髋骨突起处卸力0.8牛,又在大腿内侧加压1.2牛才能稳住固定带。这些场景没法写进论文附录,但全进了Daimon-TWM的“触觉常识库”。
更实在的是成本落地。一台戴盟触觉灵巧手整机报价不到28万元,比国际同类产品低43%,关键部件国产化率超91%。不是砍配置,而是把Mason实验室当年用的六维力传感器阵列,拆解重构成国产MEMS芯片+边缘AI微控制器的轻量化方案——连校准流程都压缩到37秒,产线工人扫码就能完成。腾讯岛社区的张阿姨现在自己能给机器人下指令:“左边第三格,轻一点,上次压扁了降压药。”她不知道背后是16层触觉特征提取网络,只觉得“这手比我孙子还懂分量”。
国家机器人检测与评定中心最新报告显示,戴盟系统在家庭辅助、精密装配、柔性物流三类场景的触觉鲁棒性达标率分别为92.7%、95.1%、89.4%,全部高于行业平均12个百分点以上。这不是靠堆算力,而是王煜团队把“触觉优先”逻辑嵌进硬件驱动层:当电机电流波动超过阈值,底层控制器会直接截停上层运动规划,等触觉信号确认安全再续行——相当于给机器人装了本能反射弧。真正的智能,有时候就是学会在该停的时候,一秒都不多等。
最近戴盟刚和深圳残联签了合作,首批20台适配型触觉辅具正进入视障人士居家训练。它们不教“怎么摸”,而是陪人重新建立“摸完就知道是什么”的信任。有位盲人用户试用后说:“它不抢我的手,像多了双听我话的手。”这句话被钉在戴盟办公室白板最上面,底下一行小字写着:技术不该让人更依赖机器,而该让人更相信自己。
高忆管理配资提示:文章来自网络,不代表本站观点。